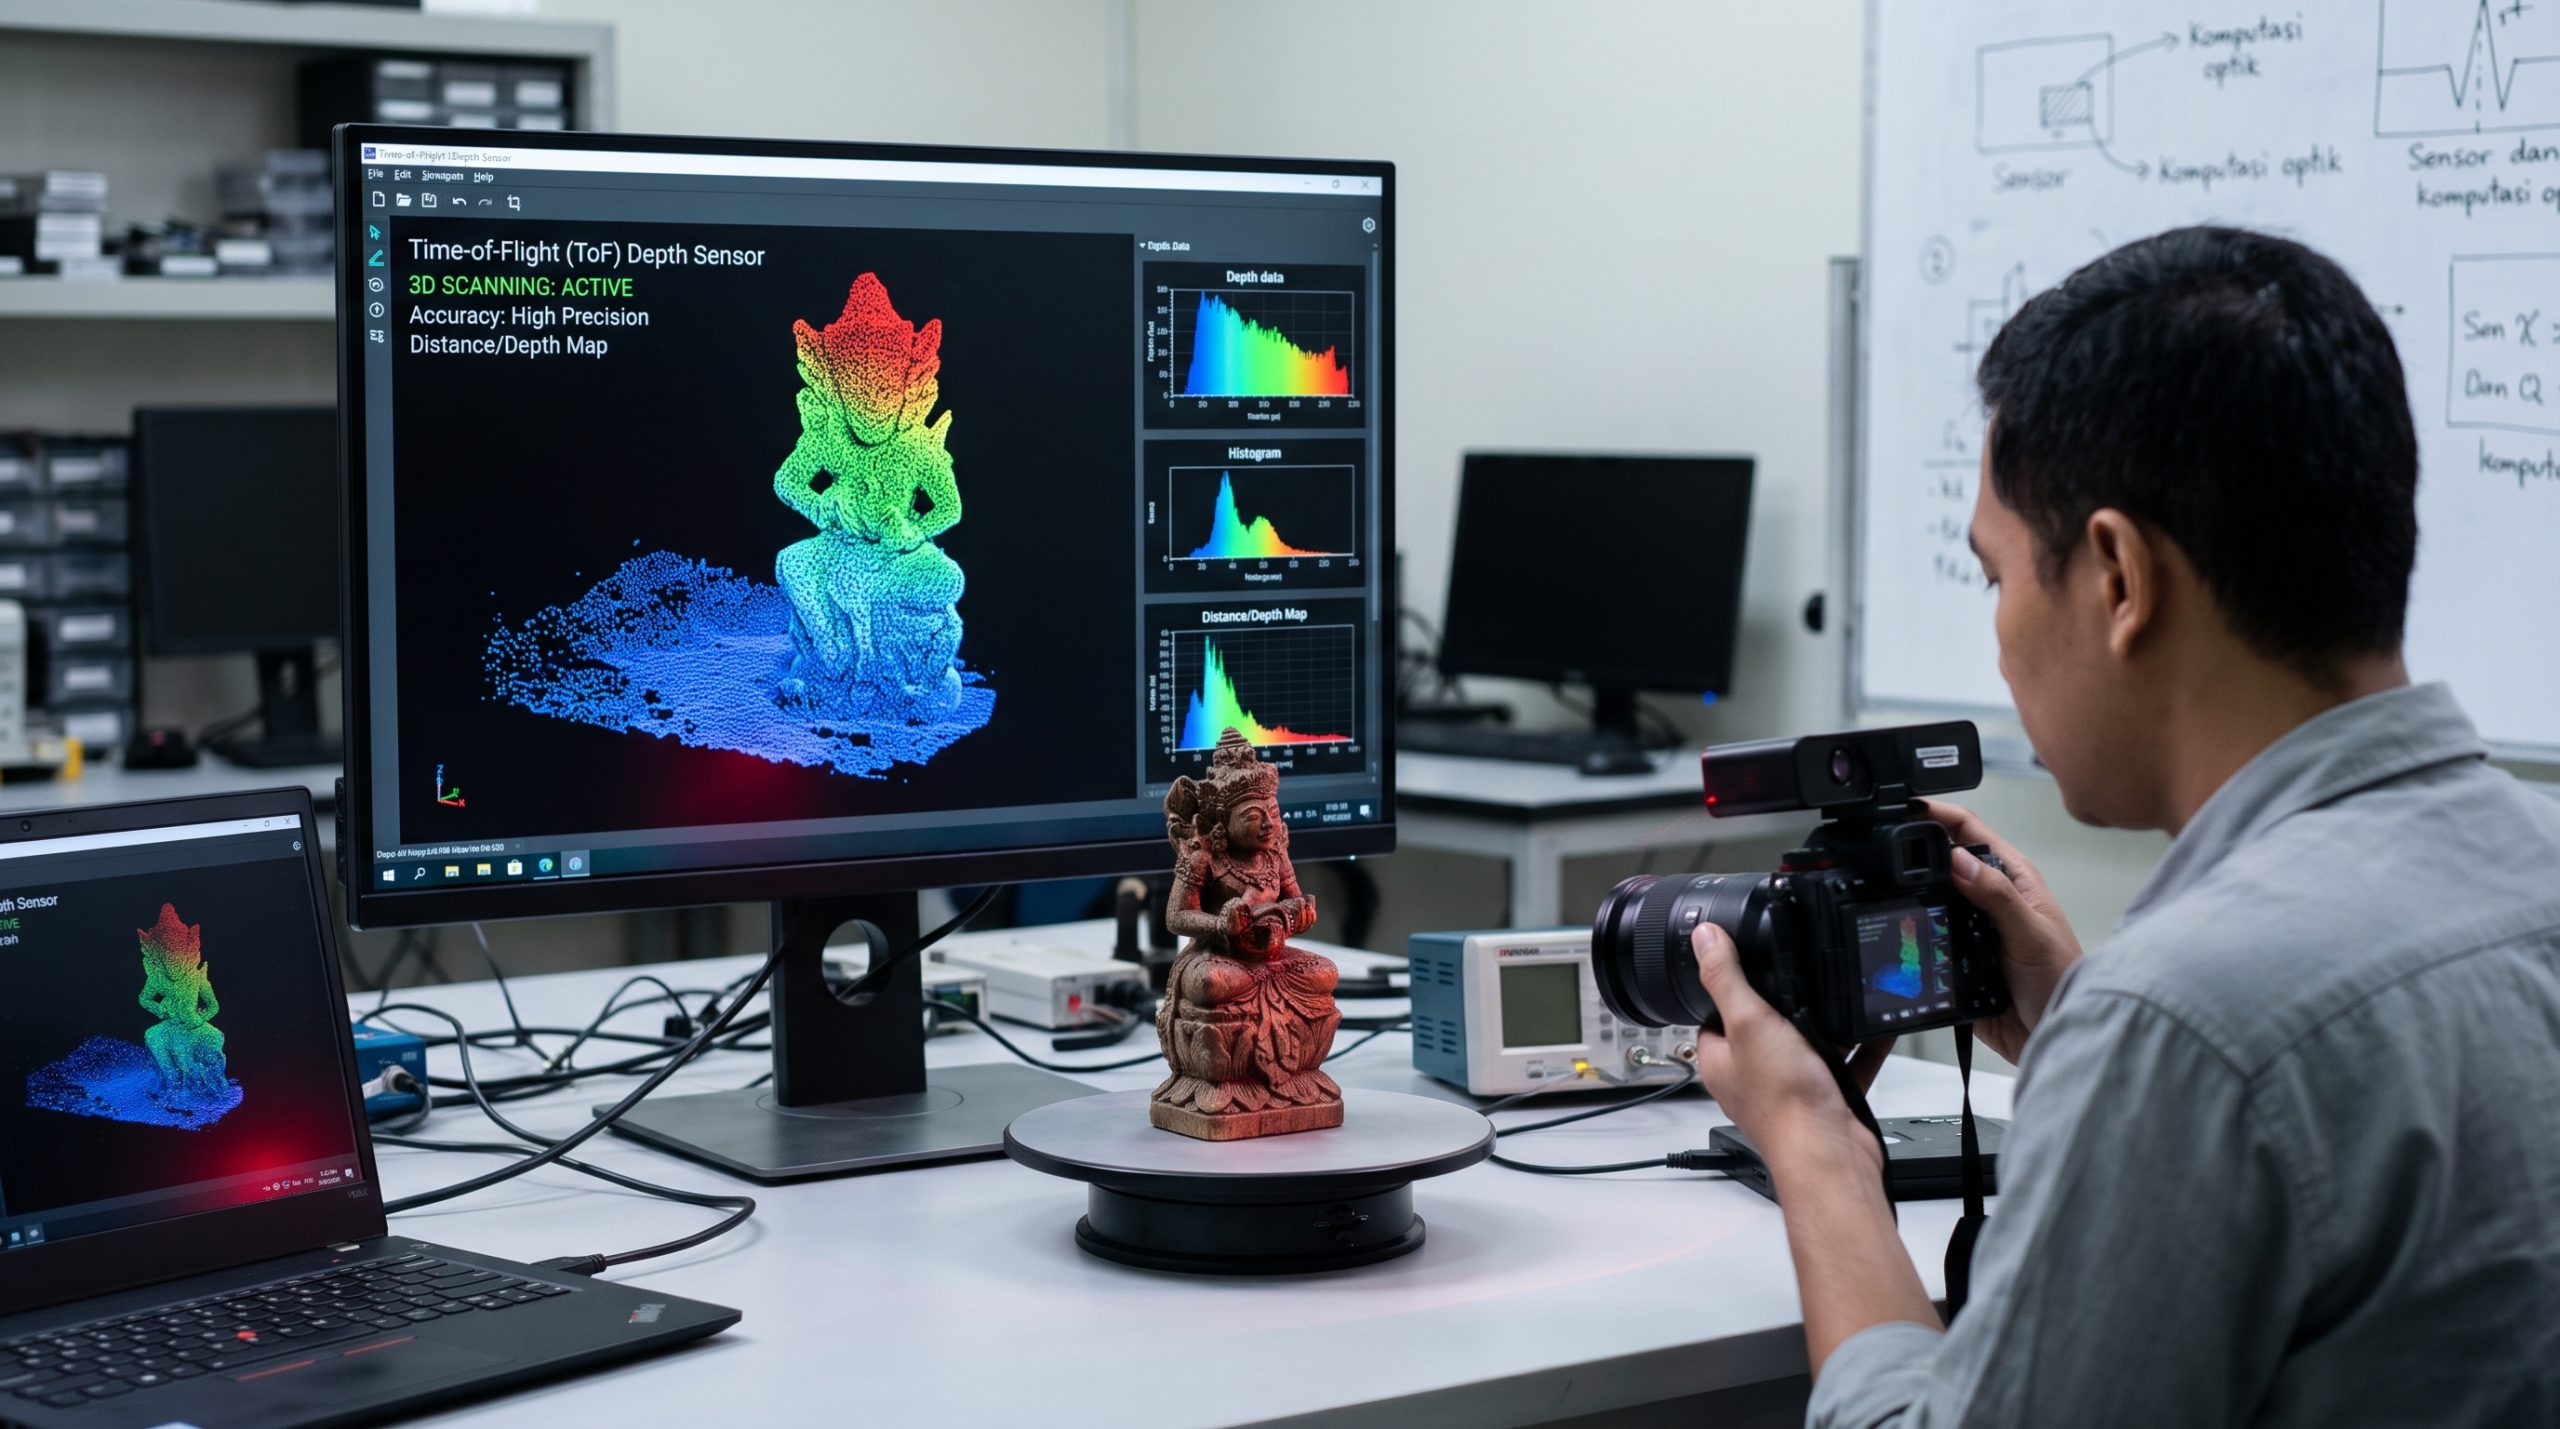
Perkembangan teknologi pemindaian tiga dimensi (3D) dan visi komputer (computer vision) mengalami pembaruan pesat seiring tingginya adopsi sensor kedalaman Time-of-Flight (ToF) presisi tinggi. Komponen sensorik ini menjadi standar baru dalam menangkap spasial secara cepat dan akurat, menggantikan atau melengkapi metode pemindaian tradisional seperti pemindaian berbasis titik (structured light) dan stereoskopik. Kemampuan ToF untuk mengukur jarak secara waktu nyata (real-time) membuka peluang baru di berbagai sektor, mulai dari pemetaan objek industri, otomotif, hingga perangkat elektronik konsumer.
Sensor ToF bekerja dengan mengukur selisih waktu yang dibutuhkan oleh pancaran gelombang cahaya—umumnya berupa sinar inframerah tak kasat mata—untuk memantul dari permukaan objek kembali ke penerima sensor. Kecepatan cahaya yang konstan memungkinkan sistem menghitung jarak setiap piksel secara presisi, sehingga menghasilkan peta kedalaman (depth map) berresolusi tinggi yang menjadi fondasi utama pemodelan objek 3D secara mendetail.
Prinsip Kerja dan Keunggulan Mekanisme Time-of-Flight
Secara umum, terdapat dua jenis arsitektur utama pada sensor ToF yang digunakan dalam industri, yaitu Direct ToF (dToF) dan Indirect ToF (iToF). Direct ToF mengukur durasi waktu tempuh pulsa cahaya tunggal secara langsung menggunakan detektor foton sensitif, sementara Indirect ToF mengukur pergeseran fase (phase shift) dari gelombang cahaya terperodulasi yang dipancarkan secara terus-menerus.
Integrasi sensor tof pemindaian objek 3d menawarkan sejumlah keunggulan teknis dibandingkan metode persepsi spasial lainnya:
- Kecepatan Akuisisi Data: Sensor ToF mampu menangkap seluruh Peta Kedalaman dalam satu bingkai (single frame), berbeda dengan sistem pemindai laser tradisional yang membutuhkan proses pemindaian garis demi garis (line-by-line scanning).
- Efisiensi Komputasi: Karena kalkulasi jarak dilakukan langsung pada tingkat hardware sensor, beban pemrosesan pada prosesor utama (CPU/GPU) jauh lebih ringan dibandingkan metode stereoskopik yang mengandalkan algoritma pencocokan gambar yang rumit.
- Kinerja Rendah Cahaya: Penggunaan sinar inframerah mandiri membuat sensor ToF mampu beroperasi dengan akurasi tinggi di ruang gelap tanpa bergantung pada pencahayaan lingkungan (ambient light).
Keunggulan ini memungkinkan pembuatan point cloud 3D berdensitas tinggi dalam hitungan milidetik, yang sangat krusial untuk pemindaian objek bergerak.
Penerapan Pemindaian 3D Presisi Tinggi di Berbagai Sektor
Tingkat akurasi tinggi yang ditawarkan sensor ToF memperluas ranah aplikasinya di sektor industri dan konsumen:
- Inspeksi Kualitas dan Metrologi Industri: Dalam proses manufaktur, pemindai berbasis ToF digunakan untuk memverifikasi dimensi produk, mendeteksi cacat permukaan, dan memastikan presisi perakitan komponen presisi tanpa kontak fisik.
- Robotika dan Navigasi Otonom: Robot industri dan Unmanned Aerial Vehicles (UAV) memanfaatkan peta kedalaman ToF untuk melakukan pemetaan lingkungan (SLAM), menghindari rintangan, serta memanipulasi objek 3D dengan tingkat ketepatan tinggi.
- Pengembangan Realitas Teraugmentasi (AR) dan Virtual (VR): Pada perangkat pemindai genggam dan ponsel pintar, sensor ToF memungkinkan rekonstruksi spasial ruangan dan objek secara instan, menghasilkan penempatan objek digital yang lebih presisi dan alami dalam aplikasi AR.
- Bidang Medis dan Proteksis: Pemindaian ToF membantu pembuatan model 3D bagian tubuh pasien secara cepat untuk pembuatan prostetik kustom serta perencanaan tindakan bedah rekonstruktif.
Tantangan Teknis dan Inovasi Penanganan Hambatan
Kendati menawarkan presisi tinggi, penggunaan sensor ToF pada skenario luar ruangan (outdoor) dan permukaan khusus masih menghadapi tantangan teknis. Salah satu hambatan terbesar adalah interferensi dari sinar matahari yang mengandung spektrum inframerah alami tinggi, yang dapat mengaburkan deteksi sinyal pantulan sensor.
Selain itu, fenomena pantulan ganda (multi-path interference)—di mana cahaya memantul beberapa kali di antara dua permukaan sebelum kembali ke sensor—dapat menyebabkan kesalahan kalkulasi jarak. Permukaan objek yang sangat reflektif atau terlalu gelap juga memengaruhi jumlah kuantum cahaya yang berhasil ditangkap kembali oleh sensor.
Untuk mengatasi hambatan tersebut, inovasi terbaru difokuskan pada:
- Penggunaan Filter Bandpass Inframerah Presisi: Menyaring panjang gelombang cahaya spesifik untuk meminimalkan gangguan sinar matahari.
- Algoritma Pemulihan Sinyal Berbasis AI: Menerapkan pembelajaran mesin (machine learning) untuk mengoreksi bias pantulan ganda dan merekonstruksi bagian objek yang terdistorsi.
- Pengembangan Sensor BSI-SPAD: Mengintegrasikan detektor Single-Photon Avalanche Diode (SPAD) berbasis Back-Side Illumination (BSI) untuk meningkatkan sensitivitas penangkapan foton pada jarak yang lebih jauh.
Prospek Masa Depan Pemindaian 3D Berbasis ToF
Teknologi sensor ToF terus berkembang ke arah miniaturisasi dengan konsumsi daya yang lebih efisien dan resolusi piksel yang lebih tinggi. Integrasi sensor ToF presisi tinggi dengan sistem kecerdasan buatan membuka era baru dalam otomatisasi dan pemodelan digital.
Di masa mendatang, kemudahan akses terhadap pemindaian objek 3D berpresisi tinggi diprediksi akan semakin masif. Pembuatan aset 3D yang dahulu membutuhkan studio khusus kini dapat dilakukan menggunakan perangkat portabel berbasis ToF, mengakselerasi pengembangan ekosistem digital, digital twin, dan manufaktur berbasis pencetakan 3D secara global.